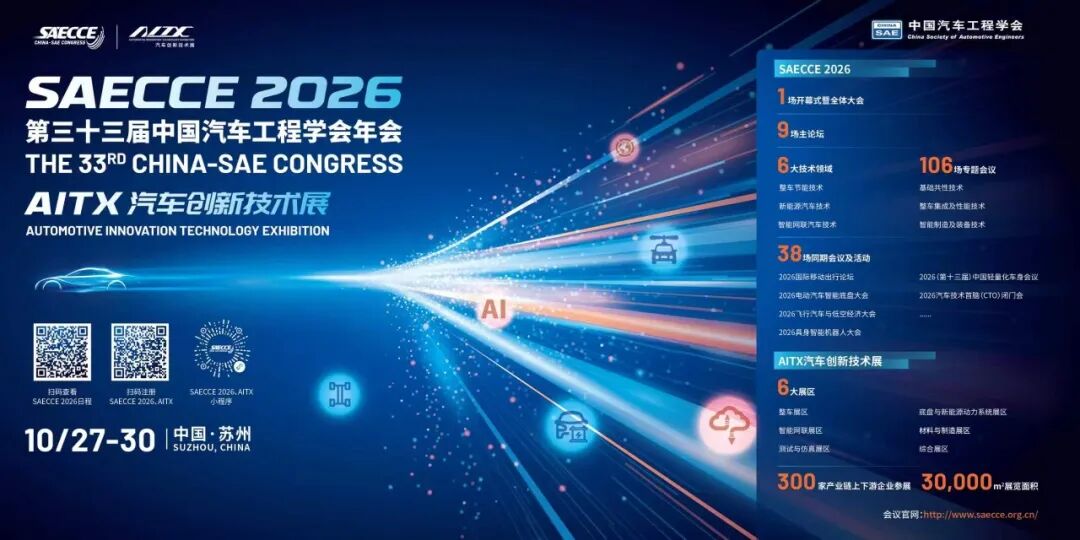
第三十三届中国汽车工程学会年会在苏州隆重举办。本届年会在规模、参与广度与国际化程度上全面超越往届,全球38个国家的超过2.5万名代表注册参会观展,年会共组织154场会议,AITX汽车创新技术展览面积达到30000平。
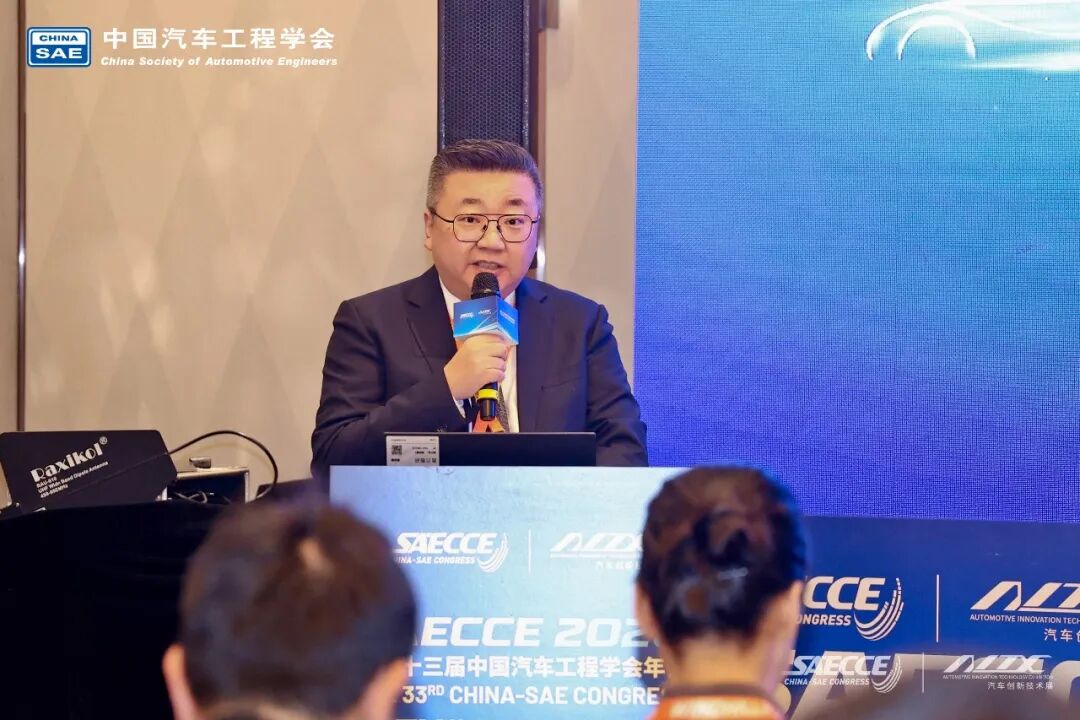
10月27日下午,“具身智能机器人关键技术及应用场景”专题会议成功举办。会议由中国汽车工程学会具身智能机器人分会、北京智源人工智能(885728)研究院支持,中国汽车工程学会具身智能机器人分会主任委员、北京智源人工智能(885728)研究院理事长、北京大学计算机学院教授黄铁军担任会议主席并致辞,北京智源人工智能(885728)研究院汽车智能研究主任张凡主持会议。
具身智能正从技术热词走向产业现场。截至今年8月,全球已有近20家主流车企进入机器人赛道,智能汽车与具身机器人的技术重合度超过70%,汽车被普遍视为“轮式具身智能体”的最佳试验场。今年4月,中国汽车工程学会具身智能机器人分会成立,提出“三个升级”:交通工具升级为移动具身智能体,汽车制造升级为柔性智能工厂,单一执行设备升级为通用自主具身智能机器人。黄铁军在致辞中指出,具身智能的核心是“感知—决策—执行”在物理世界中形成闭环,世界模型是连接认知与行动的关键环节;汽车兼具移动属性、复杂场景与完备产业链,是具身智能最现实的落地载体。会上,8位专家围绕本体与算力、动态感知、触觉交互、世界模型、数据基座与试验验证分享了最新实践与判断。

中国汽车工程学会具身智能机器人分会主任委员,北京智源人工智能(885728)研究院理事长,北京大学计算机学院教授黄铁军担任会议主席并致辞
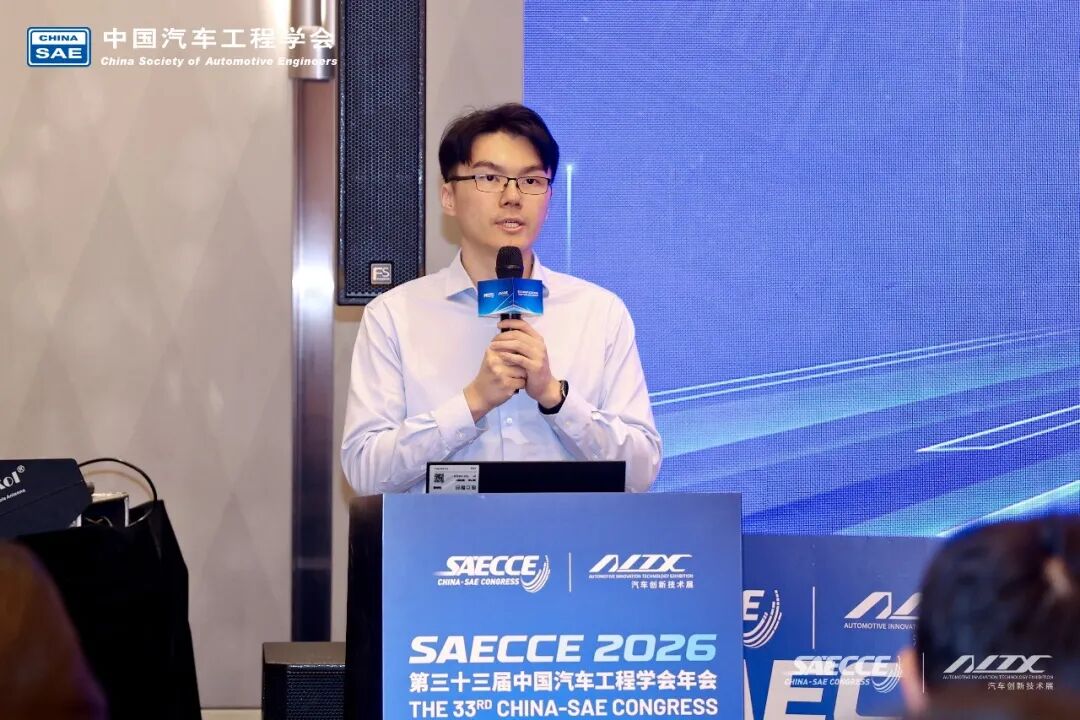
北京智源人工智能研究院汽车智能研究主任张凡主持会议
核心观点
汽车正在成为第一种大规模落地的具身智能体。智能座舱(886059)承担交互,智能驾驶负责感知与决策,车控执行完成动作,“感知—决策—执行”的闭环在整车上率先成立;功能安全、宽温域适应与量产一致性这些车规要求,也已经过规模化交付验证。对具身智能而言,整车不是跨界赛道,而是集场景、验证体系与供应链于一体的现成量产载体。
智能驾驶的范式跃迁已经完成,VLA上车进入倒计时,但安全兜底不能撤。智能驾驶算法沿模块化、BEV加Transformer、3D占用网络、端到端逐级演进,现已进入VLA阶段。世界模型加VLA仍不足以独立支撑车端安全,规则化模块必须保留。从“能预测”到“能控制”,未来具身智能技术仍需解决安全验证、长时序理解、端侧推理优化等落地难题。这条在汽车上被量产反复验证过的路径,正是具身智能可以缩短试错的起点。
《东风太极大模型:驱动汽车具身智能体持续进化》
黄睿东风研发总院人工智能开发中心总监助理
车与机技术同源,机器人的“小脑”比“大脑”更需要车规级芯片。机器人正从头部企业小批量试点走向行业小规模量产,车与机技术同源,“中央大脑+运动小脑+关节单元”的三层架构正在收敛,软硬解耦使运动控制与上层模型得以分别迭代。机器人小脑天然比大脑更需要车规级芯片:小脑直接负责运动控制,芯片故障出错将直接导致机器人摔倒,甚至造成物理伤害;而实时性、安全性、时序确定性、抗震、宽温度运行范围、量产一致性与可靠性,都是消费(883434)级与工规芯片无法保证的。量产的前提是把基础共性接口、数据交互格式与系统评测基准纳入标准。
《从概念到落地:具身智能的全栈“芯”解法》
张曦桐芯驰科技副总裁
机器视觉(886002)的瓶颈不在算法,而在以“帧”为单位的成像方式。运动模糊、感知延迟、复杂光照与算力负担是机器人视觉的四重挑战,根源在于以“帧”为单位的离散采样。仿视网膜的脉冲成像让像素持续积分、电荷达阈值即发放脉冲,脉冲间隔与密度携带光强信息,等效帧率可达4万帧;即使相对时速700公里的会车,车身细节仍连续可辨,且算力与带宽不必随帧率线性增长。
《全球原创硅基生命之眼》
陈锦伟脉冲视觉(北京)科技有限公司CEO
力触觉是起点,多模态是未来——把六种感知织进同一层皮肤。力、热、光、电、湿、化六种模态齐备,同时具备感知、交互与反馈,才算机器人的“皮肤”。工程难点在于同一层材料要同时承担方向相反的任务:关节电机发热处需散热,裸露部位需加热,热必须先被感知才能被管理;六模态同层集成还存在信号串扰,需以交叉补偿解耦。

《智能之肤——一触之间,纤毫必现》
李岳阳中弘芯传感科技首席运营官
汽车时代靠HIL验证一致性,具身智能进厂需要自己的中试层RIL。汽车行业不缺自动化,缺的是能处理“非标与长尾”工况的工人,这恰是具身智能的位置。正如HIL把控制器放进仿真回路,为汽车换来了量产一致性;具身时代同样需要自己的“在环”层——RIL中试体系,把真实本体、控制器与1:1复现工位置于可控、可测、可复位的物理闭环,先验证、再进场。落地分三步:先证明可作业,再证明可稳定,最后证明可复制——把不可控的产线试错变成可采购、可验收的验证服务。
《让机器人真正走进汽车工厂》
陈超清研精准联合创始人、首席生态官
世界模型正从预测下一个词、下一帧、下一个动作,转向以状态为中心的“下一个物理状态”预测。Orca先从多模态信号中得到当前状态,再建模它在自然演化与主观干预下的状态演化,先学世界表征、再由解码器读出语言、图像与动作,对应理解世界、预测世界与改变世界。训练用12.5万小时通用视频、1.6亿条事件标注与1150万条图文问答,后训练冻结主干、只训练轻量解码器;随数据量增长,下游任务呈明显scaling趋势。

《多模态表征世界模型Orca》
吕怀海北京智源人工智能(885728)研究院具身算法工程师
多源异构数据的质量是具身智能的固有难点,破局要靠四方协同的生态模式。目前具身数据运营模式存在四类瓶颈——场景与任务同质化、训练可用率有限、复用与流通困难、运营模式可持续性待验证;四方协同的生产方式明确了分工:制造企业提供工位与工艺约束,数据平台负责采集规范、同步与质检,模型与本体企业给出任务清单与真机验证资源,高校院所输出规范与基准,以具身数采装备作为数据技术底座,打通制造业工人柔性生产经验与具身智能数据资产化之间的壁垒。
《制造业具身智能数据基座的关键技术进展与产业化应用思考》
程汉清华大学苏州汽车研究院具身智能研究所技术总监
人形机器人(886069)将以“人的方式、机器的耐力”重构汽车试验。人形机器人(886069)进入汽车行业,先从试验切入:试验半结构化、对象本就按人设计、风险可核算,试验工程师会比产线工人先被替代。一台机器人以人的方式操作、以仪器精度记录、以工程师的方法判断,可在同一工位连续完成上车、关门、系安全带、调座椅、启动等动作。导入次序上,耐久测试先行、危险环境紧随、功能测试爬坡、自动驾驶验证——从假人到“机器人试验员”,汽车试验体系的重构已经开始。
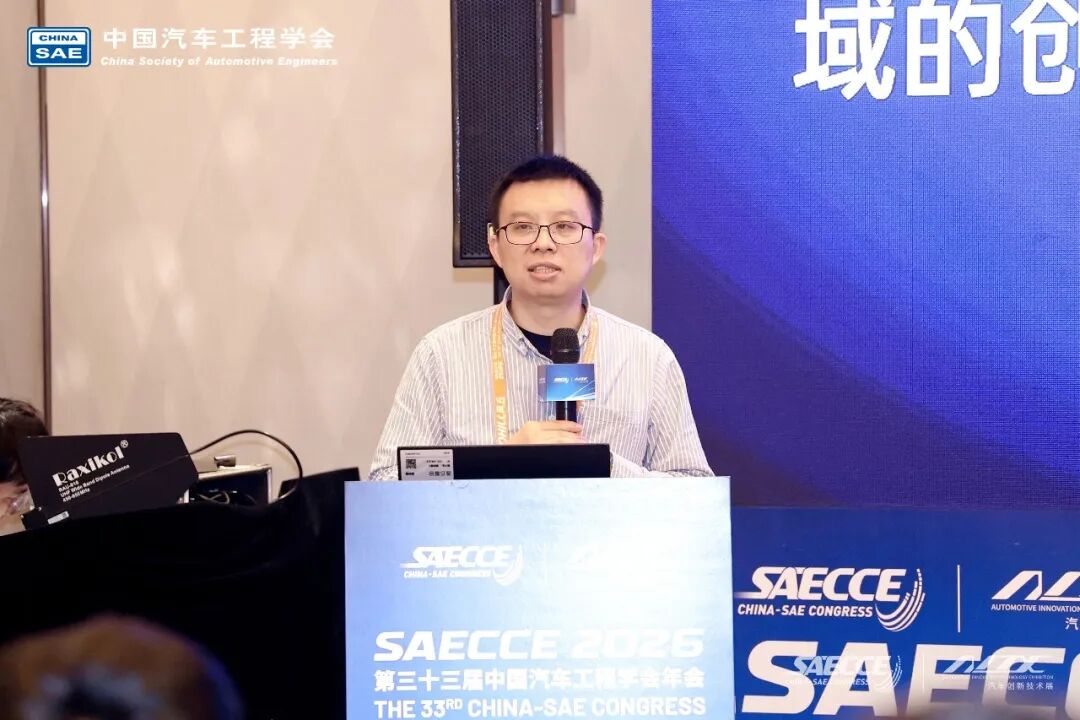
《人形机器人(886069)在汽车试验领域的创新应用场景》
李沛然中国汽车工程研究院股份有限公司首席专家
落地的共识是先进入真实工位——先验证、再进场。与会专家在“从哪里开始”上答案高度一致——先进入真实工位、用工业指标验收,再谈规模复制。真正的卡点不在本体,而在车规芯片、高速视觉、多模态皮肤、世界模型、数据闭环与验证体系的配套。这些缺口恰好对应汽车工业的三份家底:车规标准与验证方法、把控制器放进真实回路反复考核的习惯、能把成本层层压下来的精密制造。
从样机演示到规模交付,具身智能在汽车领域的规模化应用正在从设想变成可以排期的工程。中国汽车工程学会具身智能机器人分会也将持续搭建产学研交流平台,推动汽车与机器人产业在技术、标准与数据上双向奔赴。